Robots de combate abiertos en España: cuatro diseños para estudiar
Robots de combate de 1 lb publicados por equipos españoles: fotos, STL, documentación y en qué destaca cada uno para construir el tuyo.
Cuatro robots dejan ver cómo se resuelve el mismo problema
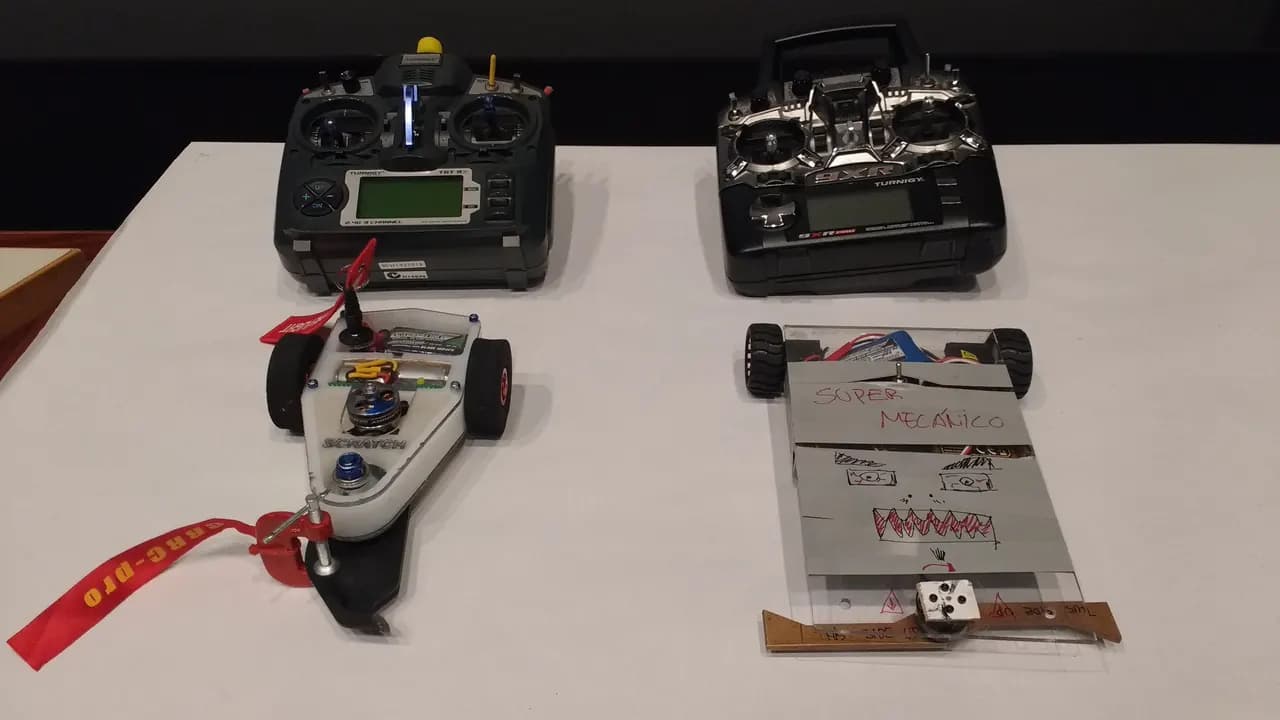
Una barra horizontal, una cuña de aluminio, una carcasa giratoria y un arma cónica: cuatro decisiones de diseño que se pueden seguir desde fotos y archivos publicados por sus equipos. Sirven para entender cómo resuelve cada constructor el peso, el movimiento y el golpe.
Los repositorios permiten consultar el material; no todos indican una licencia que permita reutilizarlo. La guía de construcción de un antweight explica cómo pasar de un archivo a un proyecto propio. Antes, comprueba el límite y el reglamento de la competición en la guía de antweight en España.
Scratch
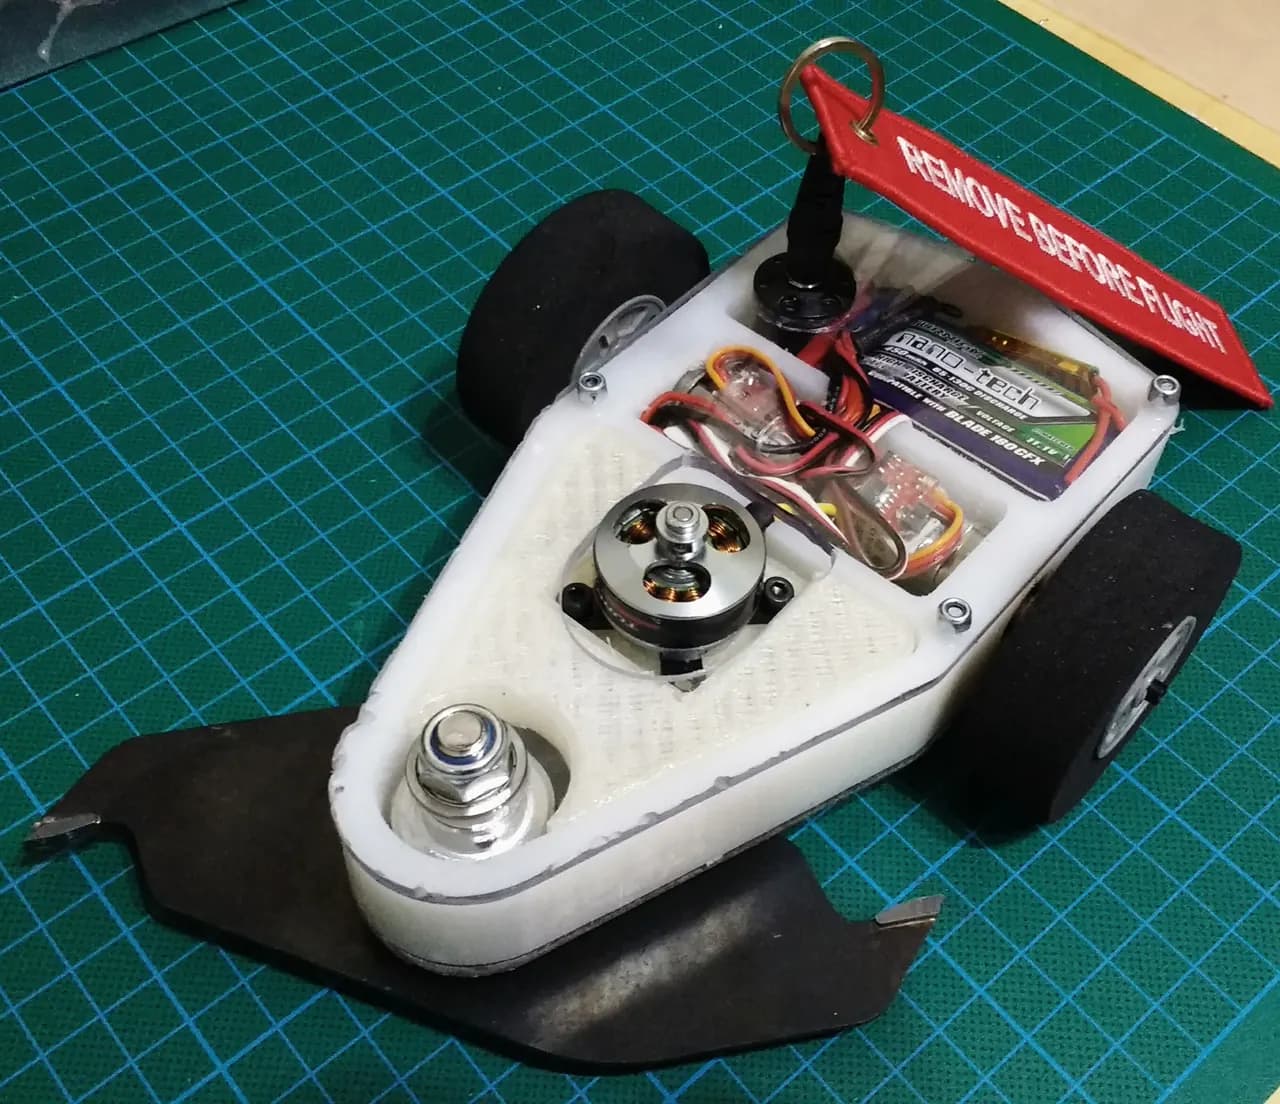
Scratch es un spinner horizontal: una barra gira en el plano del suelo y el robot se conduce con dos ruedas de foam. TCRobotics lo hizo para la primera competición de combate de la OSHWDem, en 2015, con un límite de 453 g. El arma de la versión documentada es una barra de titanio sobre un tornillo M8, movida por un brushless de 1380 kv y una correa GT2, con una LiPo de 3 celdas y 450 mAh y radio DSM2. Cada año el chasis cambió y el equipo dejó la carpeta de ese año.
El equipo anota en el repositorio de Scratch primeros puestos de OSHWDem en 2016, 2018, 2019 y 2023, un tercer puesto en 2017 y un segundo por aplausos en 2015. El proyecto permite seguir varias versiones y sus fotos y diseños; se abren con OpenSCAD, FreeCAD y LibreCAD. La licencia es GPL-3.0.
Minio MK1
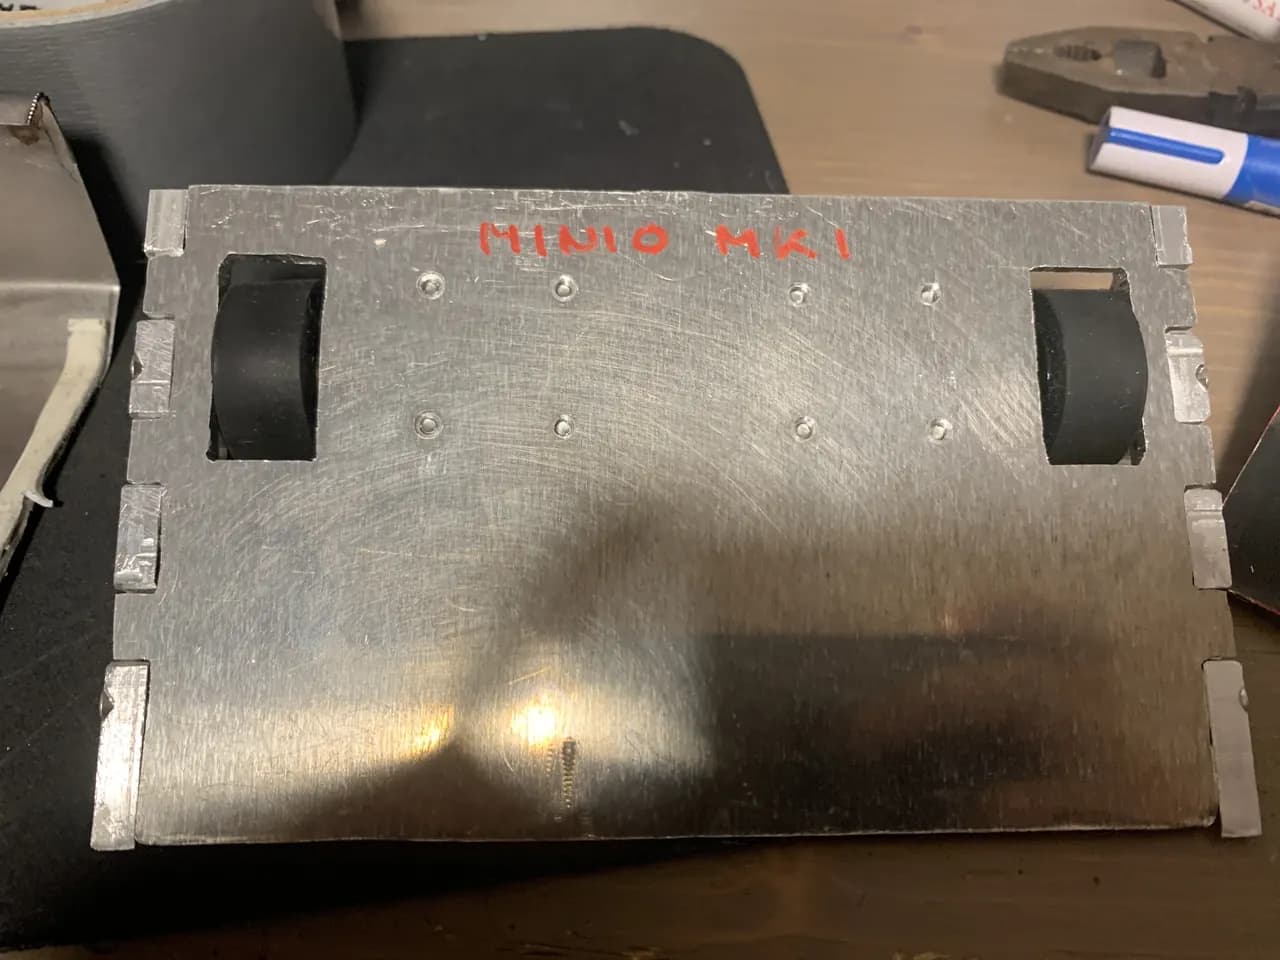
Minio es una cuña: no gira un arma, se mete debajo del rival y lo empuja. El equipo lo mecanizó en aluminio para la OSHWDem de 2019. Laterales de 6 mm, base de 5 mm, tapa de 0,5 mm, ruedas Solarbotics, dos motores, variadores de continua, receptor DSM2 y una LiPo 2S de 300 mAh. Casi todo el peso se queda en plancha y en tracción.
Frente a un spinner del mismo peso, aguanta el golpe en metal y es más simple de conducir en el primer evento. El repositorio de Minio MK1 reúne los STL y la lista de materiales. Su licencia es MIT.
AceBot
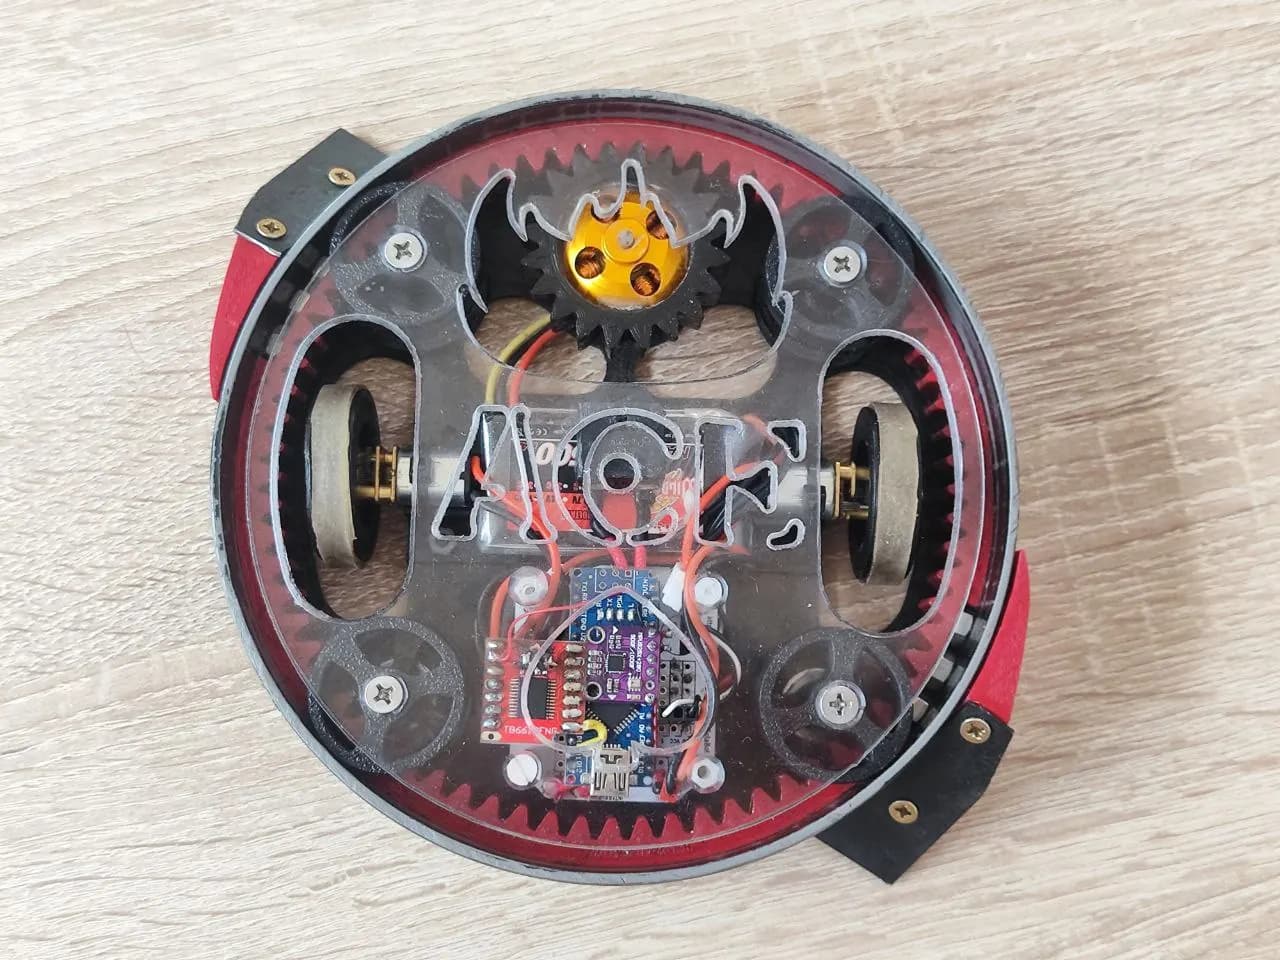
AceBot es redondo. La parte exterior gira y el interior, con las ruedas y la placa, se mantiene orientado gracias a un giroscopio. Así el piloto sigue mandando hacia delante aunque la carcasa esté dando vueltas. El chasis es de PLA, con una chapa a 45 grados como filo, dos motores tipo N20, un driver TB6612, un Arduino Nano, una LiPo 3S y control por Bluetooth con el mando de MiniFrankyBot. El equipo lo preparó para la OSHWDem y actualizó el arma y el hardware de cara a 2023.
Ese giro separado es lo que no tiene una cuña ni una barra fija: puede pegar en cualquier dirección sin perder el rumbo. El repositorio de AceBot reúne el modelo para imprimir y el programa; declara licencia GPL-3.0.
Socavabot
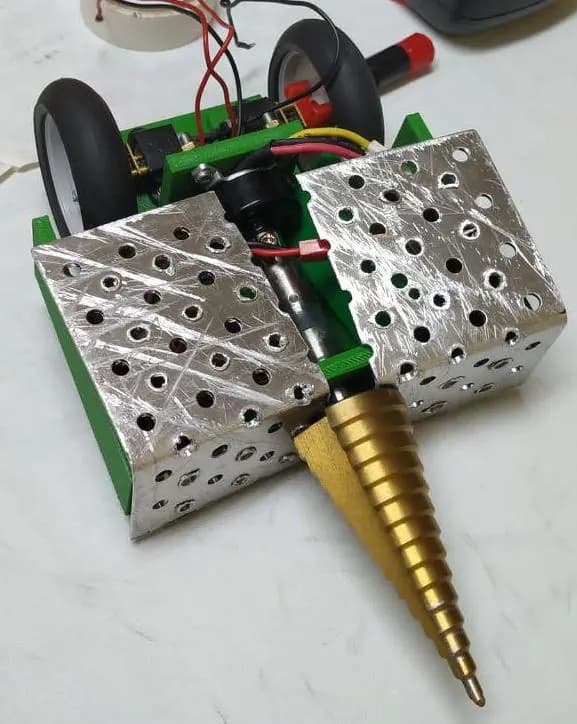
Socavabot salió del Club de Robótica de la Universidad Autónoma de Madrid para la OSHWDem de 2019. El chasis impreso mide unos 170 mm de diámetro y 60 mm de alto. Las planchas de aluminio perforadas aligeran el frente. El equipo optimizó el buje de la rueda por cálculo de tensiones y dejó escrito un recorte de masa de alrededor del 80 % respecto al diseño de partida. La electrónica del documento es un ESP-12, un puente L298, motores Pololu y un brushless para el arma.
Lo que aporta, además del robot, es el proceso: concepto, análisis y pieza final están en el repositorio de Socavabot, junto con programa y esquemas. Su licencia es Apache-2.0.
Archivos consultables y permisos de reutilización
Comprobación de las licencias que GitHub muestra el 24 de septiembre de 2026: Scratch declara GPL-3.0, Minio MK1 MIT, AceBot GPL-3.0 y Socavabot Apache-2.0. Cada licencia tiene condiciones distintas; léela en el repositorio antes de modificar o distribuir un diseño. La etiqueta “abierto” de este catálogo indica que el equipo publicó archivos consultables, no que todos sean de uso libre bajo las mismas condiciones.
Las secciones de Minio MK1, AceBot y Socavabot enlazan directamente a sus carpetas de modelos; Scratch organiza el material por versiones. Comprueba el reglamento de tu evento antes de imprimir y competir. Revisa la licencia de cada repositorio: GPL-3.0, MIT y Apache-2.0 permiten usos distintos y requieren condiciones diferentes. Sigue las obligaciones de la licencia correspondiente.¿Dónde encuentro robots de combate con STL?
¿Puedo usar estos diseños en mi propio robot?