Qué motores comprar para un minisumo: reductora, rpm y consumo
Aprende a elegir motores para minisumo según ruedas, reductora, tensión y corriente. Un ejemplo práctico para comparar sin comprar solo por las rpm.
Lo que conviene resolver antes de elegir
Estás entre dos motores que caben en tu minisumo. Uno anuncia más rpm y el otro más par. ¿Cuál compras? Antes de elegir, mira las ruedas y el controlador que vas a utilizar: el motor más rápido del catálogo puede ser una mala pareja para tu montaje. Vamos a comparar los datos que sí ayudan a decidir.
Antes del catálogo, decide qué necesita tu robot
Si estás montando tu primer robot, empieza por la guía de minisumo en España. Aquí vamos a resolver una decisión concreta: qué comprobar antes de comprar o sustituir los motores de tracción.
Anota el diámetro de rueda, el espacio disponible y la tensión de alimentación. Añade qué te está fallando: ¿tarda en alcanzar al rival, pierde velocidad al empujar o patina? Son problemas diferentes. Cambiar el motor sin distinguirlos puede dejarte con el mismo fallo y menos dinero.
Cuenta también el soporte, los cables y lo que sobresale el eje. En un chasis pequeño es fácil reservar sitio para el cuerpo del motor y descubrir después que la rueda queda fuera. Dibuja el conjunto antes de encargarlo.
N20 no es una ficha técnica
La etiqueta N20 aparece en muchos micromotores con reductora. Sirve como pista de formato, pero no identifica por sí sola la tensión, el bobinado, la relación de reducción ni el consumo de una referencia concreta.
La familia de micromotores metálicos de Pololu muestra por qué hay que bajar al modelo exacto: ofrece distintas reductoras, bobinados y versiones con o sin encoder. Dos unidades de apariencia muy parecida pueden pedir corrientes distintas.
Prepara esta ficha antes de comparar precios:
| Dato | Para qué lo necesitas |
|---|---|
| Tensión nominal | Compararla con la alimentación real del motor |
| Velocidad de salida sin carga | Estimar la velocidad geométrica con tus ruedas |
| Par y condiciones de medida | Comparar referencias sin mezclar datos incompatibles |
| Corriente sin carga y de bloqueo | Dimensionar alimentación y controlador |
| Reductora, eje y dimensiones | Comprobar el montaje completo |
| Encoder, si lo lleva | Reservar espacio y entradas para su lectura |
Cómo encontrar un motor que encaje
Busca por formato, tensión y velocidad de salida: «motor N20 6 V 300 rpm» es bastante más útil que «motor potente para robot». Después abre la ficha de la variante seleccionada. Un mismo anuncio puede reunir varios bobinados y reductoras; la foto no basta para distinguirlos.
El FTVOGUE de 6 V y 300 rpm de la referencia inferior ilustra ese formato compacto. La ficha consultada no declara par ni corriente de bloqueo: pide esos datos antes de elegir la etapa de potencia. Para un montaje que exige empuje, una referencia con curvas y consumo documentados permite decidir mejor. La cifra de estrellas habla de las opiniones de compradores, no de su rendimiento en minisumo.
Cómo llevar la orden hasta las ruedas
Cada motor con escobillas se conecta a las dos salidas de un canal del controlador, no a un pin del microcontrolador. El controlador recibe la alimentación de potencia y las señales de dirección y velocidad según su esquema. En un montaje convencional, la electrónica comparte referencia de masa; revisa los bornes y las tensiones antes de alimentar el conjunto.
Con las ruedas levantadas y potencia limitada, ordena avance a cada lado por separado. Si uno gira al revés, corrige su polaridad con la alimentación desconectada o su sentido en el programa. Sujetar bien el motor y alinear las ruedas aporta tanto como elegir unas rpm razonables: el objetivo es una tracción que responda de forma previsible al arrancar y al empujar.
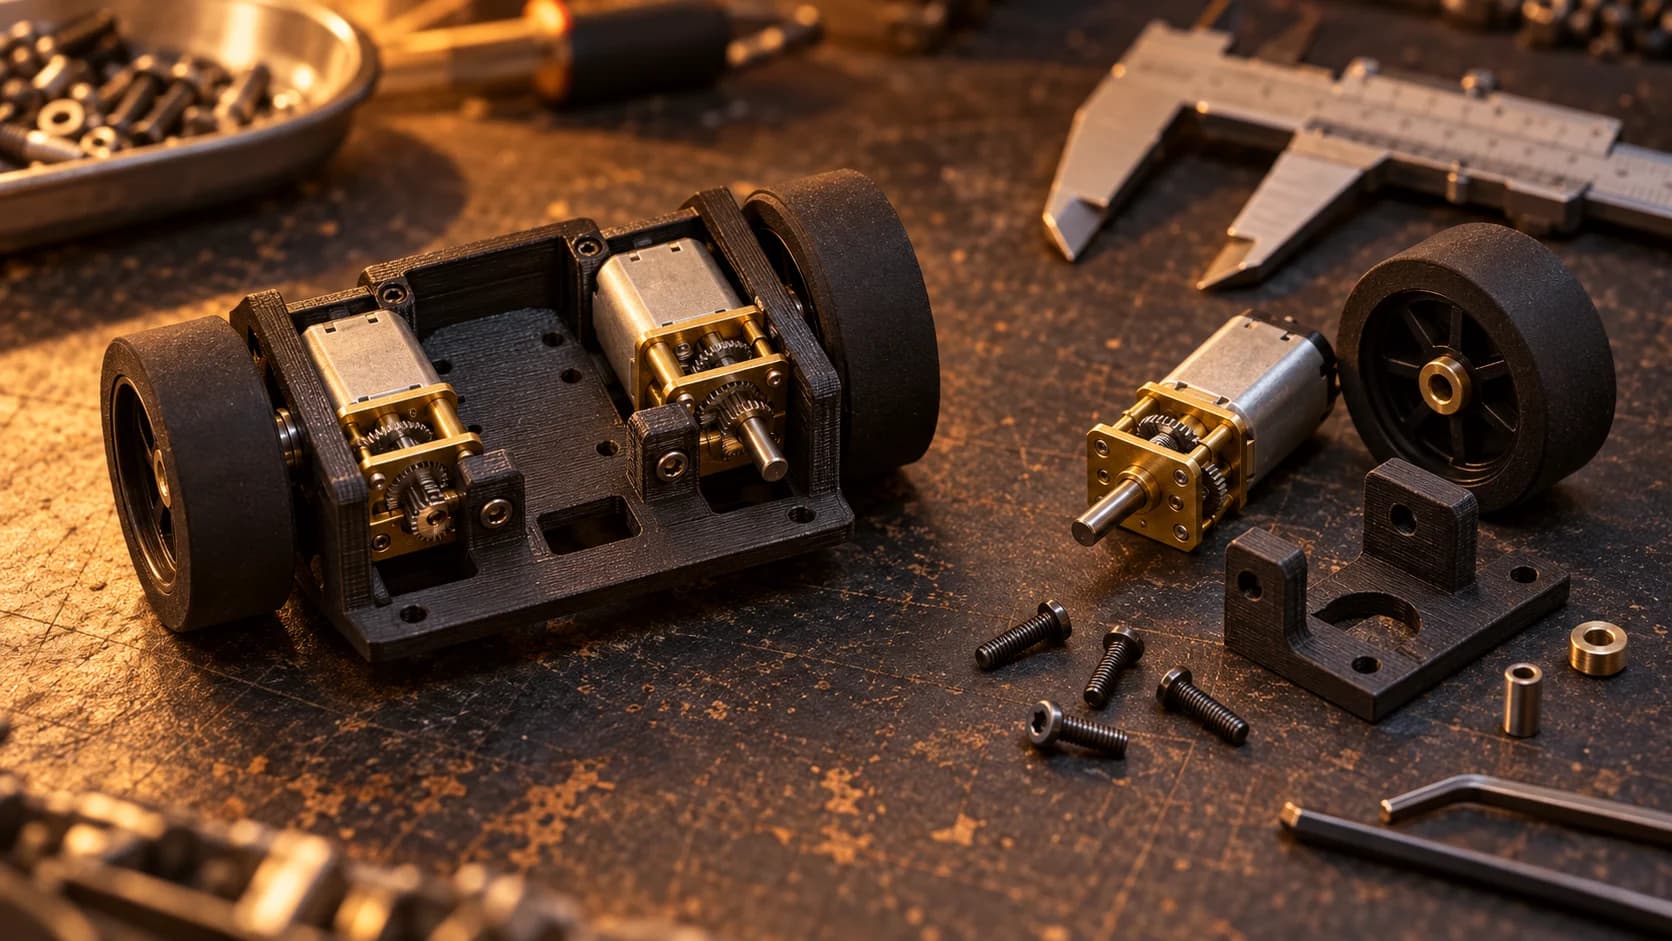
La rueda también cambia la transmisión
Una rueda grande recorre más distancia por vuelta, pero requiere más par para producir la misma fuerza en el suelo. Por eso no tiene sentido recomendar unas rpm sin indicar la rueda.
Como primera aproximación, la velocidad geométrica es:
v = π × diámetro de rueda × rpm / 60
Con una rueda de 32 mm, 300 rpm equivalen a unos 0,50 m/s; 600 rpm, a 1,01 m/s. Son cálculos ideales, sin deslizamiento y usando la velocidad de giro indicada. No predicen la velocidad bajo carga ni el tiempo que tarda el robot en alcanzarla.
Haz esta cuenta con la rueda que piensas montar. Si el robot ya llega al borde antes de reaccionar, duplicar las rpm te obliga a revisar también el control. Esa mejora de velocidad tiene un coste que no aparece en el precio del motor.
El par de bloqueo no es una promesa de empuje continuo
Una referencia documentada ayuda a poner cifras al problema. El Pololu HP de 6 V y reducción comercial 50:1 declara 590 rpm sin carga y una corriente de bloqueo extrapolada de 1,6 A. El fabricante advierte que el bloqueo puede dañar el motor o la reductora.
No interpretes el par de bloqueo como la fuerza que puedes pedir durante todo un asalto. Es el extremo en el que el eje ya no gira. Tampoco bloquees el motor a mano para comprobar la cifra del catálogo.
En el suelo aparece otro límite: la adherencia. Si las ruedas patinan, más par puede aumentar el deslizamiento sin desplazar al rival. Si el robot pierde velocidad y las ruedas siguen agarrando, toca estudiar motor, alimentación y controlador. Observa ambos casos por separado.
El controlador debe aguantar algo más que las ruedas en el aire
Una prueba sin carga apenas cuenta lo que sucederá al arrancar, invertir el sentido o empujar. Comprueba la corriente admisible por canal del controlador, las condiciones térmicas de su placa y sus protecciones. El número de pico de un anuncio no sustituye esas condiciones.
Revisa también la batería a plena carga, el cableado y los conectores. Que una batería tenga una tensión nominal parecida a la del motor no demuestra que la conexión directa sea adecuada. Si necesitas regulación o limitación de corriente, debe formar parte del diseño.
Para diagnosticar una mejora, cambia una variable cada vez: conserva las ruedas al comparar motores; conserva los motores al comparar ruedas. Registra la alimentación y el peso utilizados. Así podrás atribuir el cambio a algo más concreto que «ahora parece ir mejor».
Qué probar antes de comprar el segundo par
Prepara una superficie despejada y empieza con una velocidad limitada. Comprueba avance recto, giro, inversión y una carga progresiva que puedas retirar. Busca diferencias entre lados, caídas de alimentación y calentamiento anormal. Detén la prueba ante un bloqueo; no lo conviertas en un ensayo de resistencia.
Si tu montaje actual funciona, guarda sus datos antes de desmontarlo. Será la referencia con la que podrás juzgar la compra nueva. También puedes estudiar conjuntos completos en los minisumos abiertos en España: fíjate en las ruedas y la alimentación que acompañan al motor, además de en sus rpm.
Los enlaces a Amazon son de afiliado. Como afiliado de Amazon, Robots de Combate obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables. Valoraciones consultadas el 8/10/2026; pueden cambiar y corresponden a compradores, no a pruebas del sitio.
Preguntas rápidas
¿Más reducción significa siempre un minisumo mejor?
No. Cambia el equilibrio entre velocidad y par de salida, con límites mecánicos y eléctricos. Debe encajar con la rueda y el comportamiento que buscas.
¿Necesito encoders?
Son útiles para medir el giro y cerrar un control de velocidad. Añaden cableado y programación; no solucionan por sí mismos la falta de adherencia.
¿Puedo mezclar motores de distintas referencias?
Para una tracción diferencial sencilla conviene partir de dos unidades de la misma referencia. Incluso así, comprueba las diferencias de comportamiento entre lados.
Seguir con el montaje
Para resolver el resto del conjunto, puedes seguir con elegir y calibrar los sensores, preparar el radiocontrol, programar la autonomía.