Minisumo autónomo: qué componentes necesitas para funcionar sin mando
Cómo dar autonomía a un minisumo: componentes, lectura de sensores, estados de búsqueda y ataque, escape del borde y pruebas para decidir sin mando.
Lo que conviene resolver antes de elegir
Para que un minisumo funcione sin mando necesitas algo más que añadir sensores. El programa debe utilizar sus lecturas para decidir cuándo buscar, cuándo avanzar y cuándo interrumpirlo todo. Si ya tienes un chasis que se mueve, puedes construir esa autonomía por etapas. Primero comprueba lo que ve; después dale unas pocas reglas que puedas entender y corregir.
Qué significa que un minisumo sea autónomo
Un minisumo autónomo lleva a bordo el sistema que decide sus movimientos durante el funcionamiento. Lee sus sensores, interpreta la situación y ordena a los motores qué hacer sin recibir instrucciones de un piloto.
Puede tener un botón de inicio o recibir una orden remota de arranque y parada. Eso no convierte al organizador en piloto: iniciar el programa y conducir el robot son funciones distintas. El reglamento de OSHWDem 2026, por ejemplo, exige minisumos autónomos que el juez activa y desactiva por infrarrojos mediante RC05.
Autonomía tampoco significa aprender por sí solo. Puedes empezar con reglas escritas por ti: «si detecto el borde, interrumpo el ataque». El aprendizaje automático es una posible técnica, pero no hace falta para construir este primer sistema de decisiones.
Qué necesitas para cerrar el círculo
Si ya tienes un chasis que se mueve, la pregunta es qué le falta para actuar por su cuenta. Estos son los bloques funcionales; un kit puede reunir varios en la misma placa.
| Bloque | Qué aporta | Qué comprobar |
|---|---|---|
| Sensores de suelo | Información para reconocer el borde | Lecturas distinguibles con el montaje definitivo |
| Sensores orientados al rival | Presencia o distancia en las zonas observadas | Rango útil, puntos ciegos y medidas inválidas |
| Microcontrolador programable | Ejecuta el ciclo de lectura y decisión | Entradas, memoria, tiempos y bibliotecas compatibles |
| Controlador de motores | Convierte las órdenes en potencia para cada lado | Tensión, corriente y comportamiento al parar |
| Batería y alimentación de electrónica | Mantienen funcionando el conjunto | Alimentación estable durante arranques y empujes |
| Programa y sistema de inicio/parada | Organizan estados, prioridades y habilitación | Arranque detenido y parada que pueda interrumpir las maniobras |
Antes de pedir otra placa, revisa la que ya tienes. ¿Dispone de entradas para los sensores? ¿Puedes programarla y controlar ambos motores? Si cumple esas funciones, quizá puedas empezar con ella. Para el montaje general tienes la guía de primer minisumo; aquí nos centramos en el comportamiento.
Elegir la placa por las conexiones que vas a usar
Busca el modelo exacto y el acabado: «Arduino Nano Every ABX00033 con pines» distingue la referencia de otras placas Nano. Antes de comprar, cuenta entradas para borde y arranque, bus para distancia y salidas para el controlador. Comprueba que las bibliotecas de sensores y motores funcionan en esa placa.
La Nano Every utiliza ATmega4809 y ocupa 45 × 18 mm. Su tamaño ayuda a alojar el control dentro del chasis; su aportación es ejecutar las reglas a bordo. Tener una placa programable todavía no dice qué hará el robot: esa parte la construyes con las lecturas y los estados.
Conectar las piezas antes de pedirles decisiones
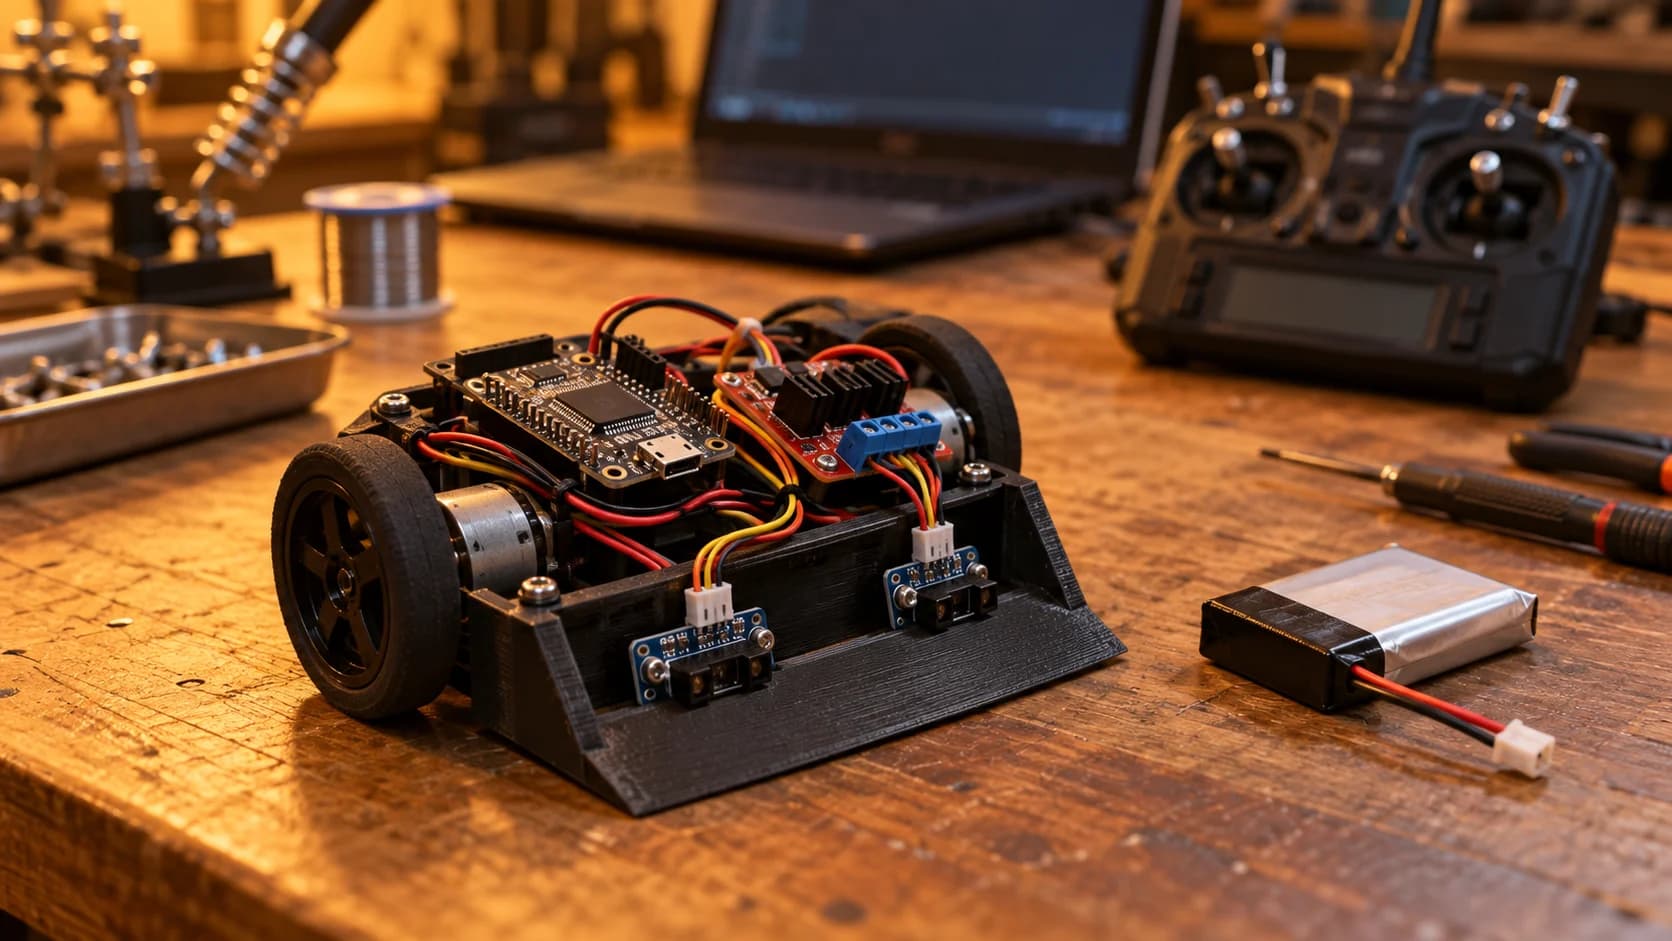
Empieza alimentando y programando la placa por USB, con los motores desconectados de la potencia. Prueba cada entrada por separado: lecturas de suelo, distancia y orden de inicio. Para un módulo VL53L0X, utiliza los pines SDA y SCL indicados en el pinout de la placa, GND y una alimentación compatible con el módulo. Comprueba regulación y niveles I2C; el nombre del chip no basta para decidir el cableado.
Después conecta las señales de dirección y velocidad al controlador de motores siguiendo su esquema. Los motores van a sus salidas de potencia. Prepara una alimentación estable para la electrónica y la referencia de masa que requiera el circuito; no uses los pines de la Nano para alimentar motores. Primero comprueba las órdenes con las ruedas levantadas.
Un sensor frontal como el HiLetgo VL53L0X puede aportar distancia para buscar y orientar el ataque. Los sensores de suelo siguen siendo necesarios para reconocer el borde. Con esa separación resulta más fácil diagnosticar un fallo: puedes comprobar si falta una lectura o si el programa tomó una decisión equivocada con una lectura correcta.
Primero aprende a quedarte dentro
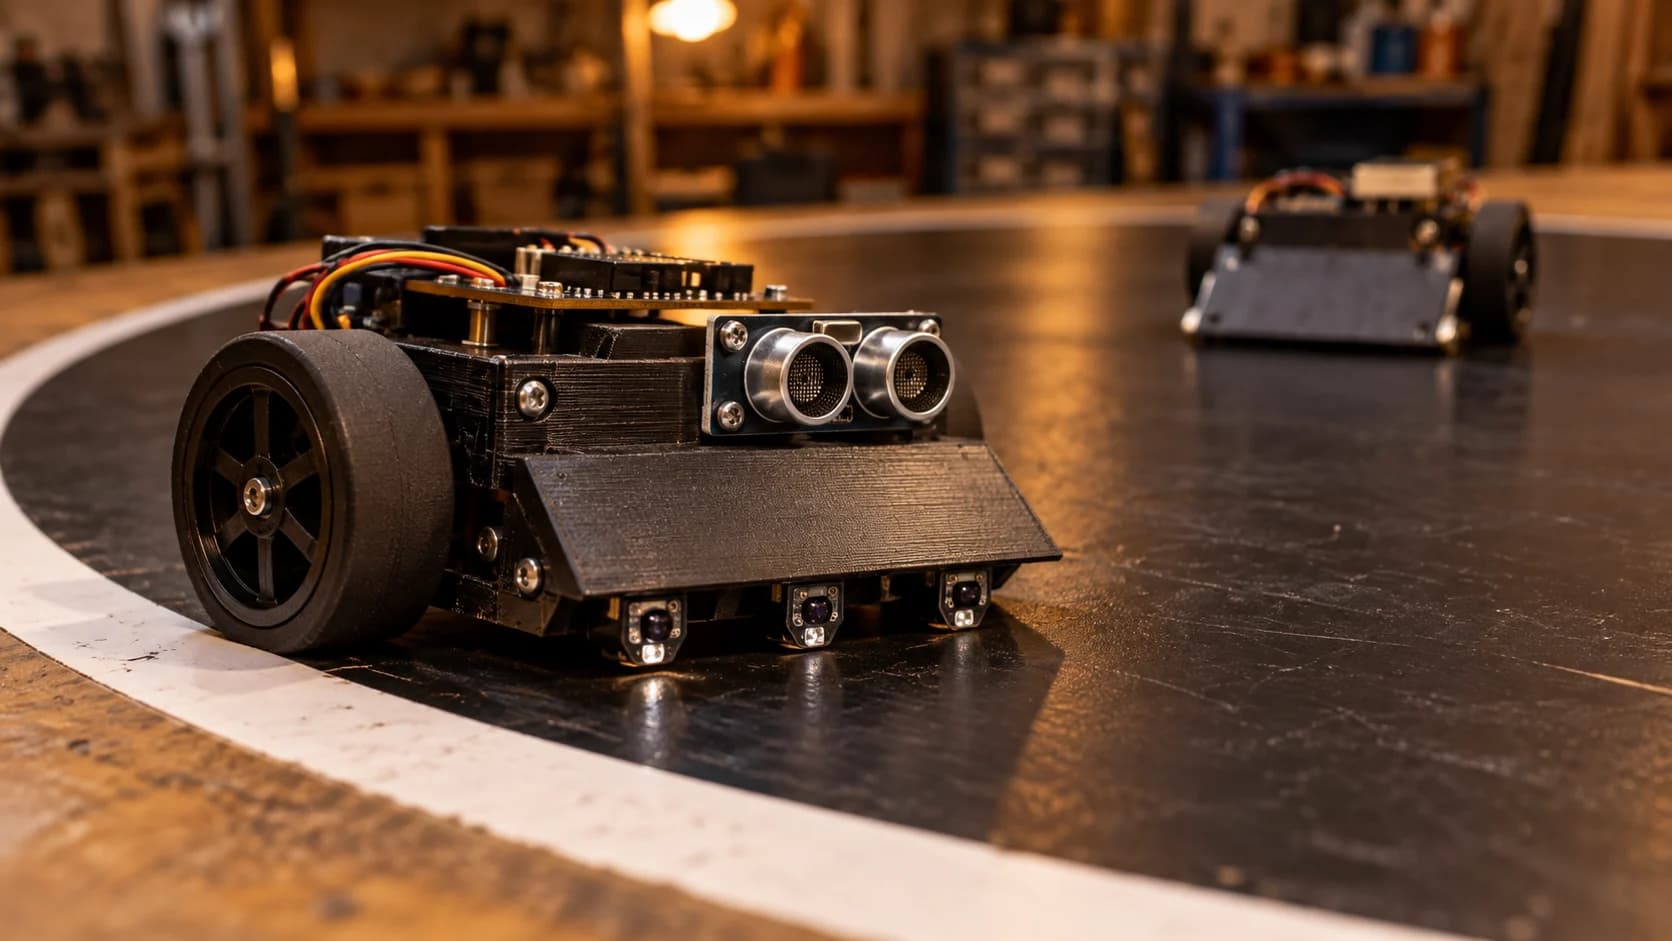
Un primer objetivo razonable es avanzar despacio, reconocer el borde y volver hacia el interior. Pololu publica un ejemplo de detección de borde para Zumo que hace precisamente esa secuencia: avanzar, retroceder y girar. Su documentación explica que hay que ajustar umbral, velocidades y duraciones al montaje.
Eso ya es una conducta autónoma, aunque todavía no localice al oponente. Añadir detección del rival permite dirigir la búsqueda y el ataque en lugar de confiar en encontrárselo por casualidad.
Construye una capacidad cada vez. Si no distingues el borde con fiabilidad, añadir una estrategia agresiva multiplicará las ocasiones de caerte.
Decide qué ocurre cuando ve borde y rival a la vez
Imagina que el sensor frontal ve al rival y el sensor de suelo ve la línea blanca. Una regla pide atacar; otra pide escapar. Si ambas escriben órdenes a los motores sin coordinación, el resultado depende del orden del código.
Una máquina de estados organiza ese conflicto. El robot mantiene una situación actual y cambia cuando sucede algo definido. Esta propuesta sirve como punto de partida:
| Estado | Comportamiento | Cómo cambia |
|---|---|---|
| Espera | Motores detenidos | Inicio válido habilita la búsqueda |
| Búsqueda | Exploración a velocidad limitada | Rival detectado lleva a ataque; borde lleva a escape |
| Ataque | Orientación y avance según la detección | Pérdida del rival lleva a búsqueda; borde lleva a escape |
| Escape | Maniobra breve para recuperar margen | Fin de la maniobra lleva a búsqueda; nueva lectura puede corregirla |
| Parada | Detención e inhibición del movimiento | Requiere una habilitación nueva y deliberada |
En este diseño, la parada tiene la máxima prioridad y la detección de borde interrumpe búsqueda y ataque. El escape tiene que seguir leyendo sensores; no es una licencia para retroceder a ciegas. Si no tienes detección trasera, limita la maniobra y valida esa limitación en tus pruebas.
Un ciclo de control que vuelva a mirar
El esquema siguiente es pseudocódigo didáctico, no un programa listo para cargar:
en cada ciclo:
    leer inicio/parada y sensores con un tiempo de espera limitado
    comprobar que las lecturas necesarias siguen siendo válidas y recientes

    si hay orden de parada o fallo que exige detenerse:
        deshabilitar movimiento y cancelar maniobras pendientes
    si no está habilitado:
        ordenar parada
    si está habilitado:
        si aparece borde:
            iniciar o ajustar escape según qué sensor lo detecta
        si el escape sigue activo:
            ejecutar su fase actual, revisando sensores
        si no hay escape activo:
            si hay rival válido:
                orientar y atacar
            si no:
                buscar

    actualizar motores y registrar el estado
Las duraciones se pueden gestionar con marcas de tiempo. Si mandas retroceder y bloqueas el programa durante una espera larga, también retrasas la próxima lectura y la reacción a una parada. El ejemplo oficial de Arduino Blink Without Delay introduce el principio de temporizar sin detener el flujo del programa.
Decide también qué fallos requieren detenerse. Una lectura frontal inválida no equivale a «el rival está pegado». La pérdida de las lecturas de borde necesarias para tu diseño puede justificar inhibir el movimiento hasta resolverla.
Buscar, recordar y perder al rival
Con detección izquierda y derecha puedes proponer un giro hacia el lado que ve al oponente; con detección frontal, un avance. Tendrás que definir qué hacer cuando hay señales simultáneas y comprobarlo con tu disposición de sensores.
Una mejora sencilla consiste en guardar el último lado donde apareció el rival para orientar la siguiente búsqueda. Esa memoria debe caducar: una observación antigua no demuestra dónde está ahora. Empieza con un tiempo limitado, registra los resultados y ajusta a partir de ellos.
Si el robot alterna entre buscar y atacar mientras el objeto sigue quieto, mira las lecturas antes de cambiar la estrategia. Puede estar oscilando justo alrededor del umbral. La histéresis ayuda en ese caso: utiliza condiciones distintas para entrar y salir de una detección. Ajusta el margen con las lecturas de tu montaje.
Cómo saber si has añadido autonomía útil
Prueba primero las lecturas sin movimiento. Después, con las ruedas levantadas, comprueba que cada situación genera la orden esperada. Pasa al suelo a velocidad limitada y aumenta la dificultad por etapas:
- Arrancar, permanecer detenido antes de la habilitación y parar durante cualquier maniobra.
- Acercarse al borde de frente y en diagonal, desde ambos lados.
- Encontrar un objeto colocado en distintas zonas de observación.
- Retirar ese objeto durante el ataque y comprobar la transición a búsqueda.
- Presentar borde y rival a la vez y comprobar qué prioridad se ejecuta.
Guarda sensor, estado, orden a motores y tiempo. Un LED de estado puede ayudar en las primeras pruebas; un registro más completo permite distinguir «no vio el borde» de «lo vio y el programa siguió atacando». Mantén acotado el tiempo de registro para que no retrase el control.
Cuando una prueba falle, cambia una variable y repítela. Tu primera inteligencia útil será poder explicar por qué tomó una decisión y corregirla. Después podrás añadir estrategias más ambiciosas.
Los enlaces a Amazon son de afiliado. Como afiliado de Amazon, Robots de Combate obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables. Valoraciones consultadas el 8/10/2026; pueden cambiar y corresponden a compradores, no a pruebas del sitio.
Preguntas rápidas
¿Necesita conexión a Internet?
El sistema descrito ejecuta las decisiones a bordo y puede funcionar sin Internet. Comprueba además las restricciones sobre señales externas del reglamento al que lo adaptes.
¿Hace falta una cámara o una Raspberry Pi?
Para este planteamiento de sensores y reglas basta con un microcontrolador que pueda leerlos y controlar los motores a tiempo. Una cámara añade procesamiento y pruebas; introdúcela cuando tengas una necesidad concreta que justifique su uso.
¿Puedo convertir un minisumo RC en autónomo?
Sí, si puedes integrar sensores y sustituir las órdenes del piloto por decisiones del programa. Revisa espacio, conexiones, alimentación y habilitación del movimiento; quitar el receptor por sí solo no aporta autonomía.
¿Puede aprender mientras combate?
El ejemplo de este artículo ejecuta reglas y utiliza memoria temporal; no aprende una estrategia. Un sistema que ajuste su comportamiento mediante aprendizaje necesita otro diseño y una evaluación específica.
Seguir con el montaje
Para resolver el resto del conjunto, puedes seguir con elegir los motores, elegir y calibrar los sensores, preparar el radiocontrol.