Qué sensores comprar para un minisumo: detección de borde y rival
Cómo elegir y calibrar sensores para minisumo: reflectancia para el borde, distancia para el rival y pruebas para detectar ruido y puntos ciegos.
Lo que conviene resolver antes de elegir
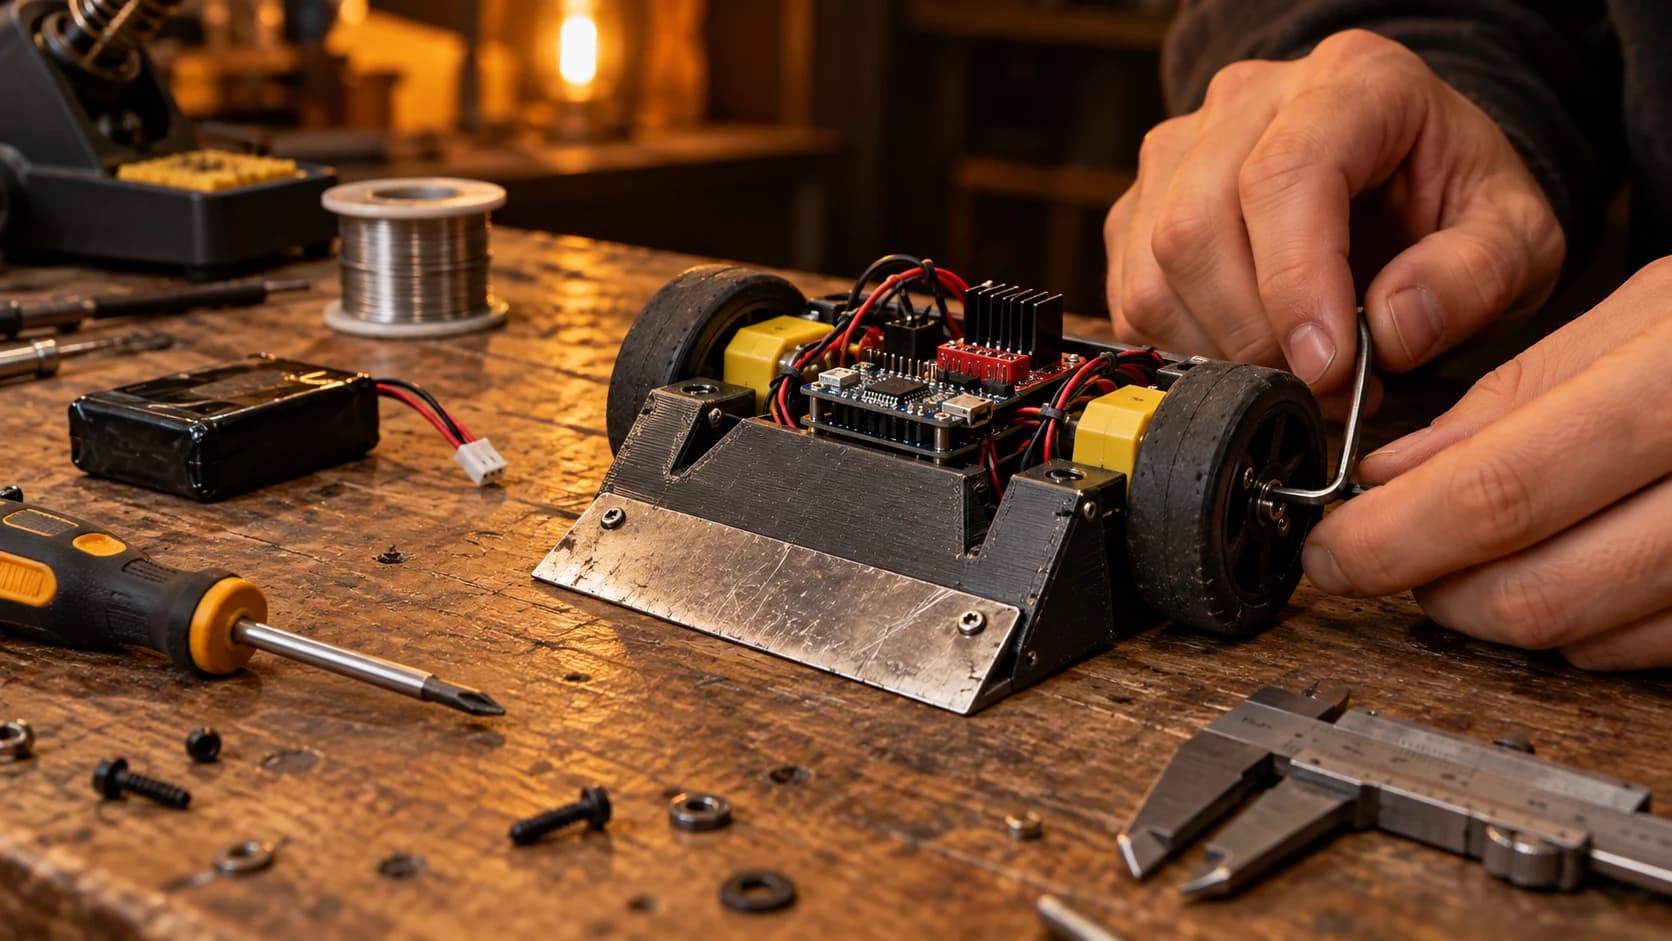
Antes de comprar sensores para tu minisumo, decide dónde va a mirar cada uno. Encontrar al rival y reconocer el borde requieren posiciones y lecturas distintas. Un sensor frontal puede funcionar estupendamente y dejar al robot sin información sobre el suelo. Aquí tienes qué comparar y cómo comprobar que lo elegido sirve una vez montado.
Dos preguntas, dos posiciones de montaje
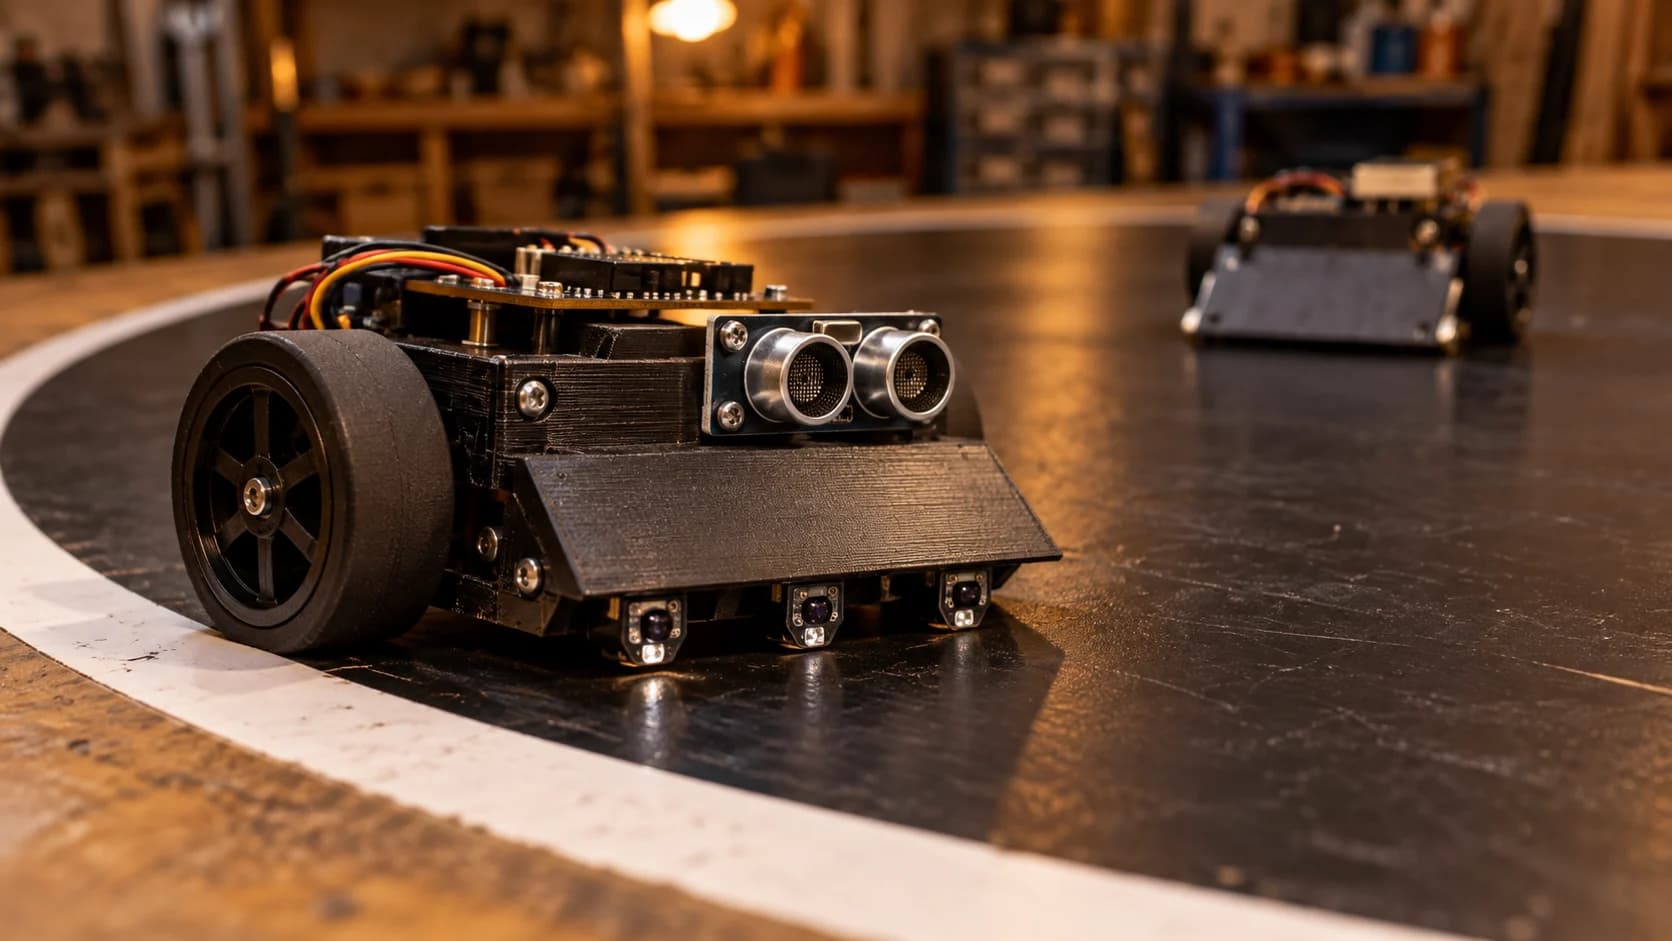
Los sensores orientados hacia el suelo buscan cambios de reflectancia que permitan reconocer el borde. Los orientados hacia fuera buscan al oponente. Uno no sustituye automáticamente al otro.
| Tarea | Familia que puedes estudiar | Decisión de montaje |
|---|---|---|
| Reconocer el borde | Reflectancia infrarroja, como QTR | Altura, posición respecto a las ruedas y visión libre del suelo |
| Localizar al rival | Distancia infrarroja analógica | Rango útil y dirección de observación |
| Medir distancia frontal | Tiempo de vuelo, como VL53L0X | Campo de visión, tiempo de medida y lectura válida |
Si todavía estás definiendo el robot completo, empieza por la guía de primer minisumo. Aquí nos centramos en detectar y calibrar, sin reconstruir todo el proyecto.
El borde: calibra con el sensor ya instalado
La nota técnica de los QTR de Pololu explica dos salidas: analógica y RC, que se lee midiendo un tiempo de descarga. En ese nombre, RC no significa radiocontrol.
La altura altera la señal y el contraste entre superficies. No copies un umbral de Internet esperando que funcione igual bajo tu cuña. Primero monta el sensor en su posición definitiva y registra lecturas sobre el interior, el borde y la transición entre ambos.
Como procedimiento de ajuste, toma varias lecturas por superficie y conserva sus intervalos, no solo una media. Si los intervalos se solapan mucho, busca primero una causa física: altura, inclinación, suciedad o una pieza que tape la visión. Un umbral nuevo no arregla cualquier montaje.
Después repite con los motores funcionando. La misma nota de Pololu documenta ruido eléctrico y opciones de filtrado. Al filtrar, comprueba también cuánto retrasas la detección: una lectura muy estable puede llegar demasiado tarde.
El rival: el rango anunciado tiene un principio y un final
El Sharp GP2Y0A21YK0F está especificado para medir entre 10 y 80 cm y entrega una señal analógica cuya relación con la distancia no es lineal. Eso impide tratar cualquier voltaje como una distancia proporcional.
Por debajo del rango especificado tampoco debes extrapolar la curva como si siguiera funcionando igual. En minisumo ese detalle importa: el rival puede estar pegado a la cuña. Prueba cómo responde tu montaje al aproximarse el objeto y decide qué comportamiento conservarás durante el contacto.
El VL53L0X de ST utiliza tiempo de vuelo y anuncia alcance de hasta dos metros. Su datasheet describe condiciones de medida y efectos de la luz ambiente. Ese máximo no garantiza detectar cualquier rival, en cualquier ángulo y con cualquier configuración.
En el programa distingue una distancia válida de un fallo o una medida fuera de rango. Convertir todas las lecturas inválidas en «rival muy cerca» puede provocar un ataque contra el vacío.
Qué escribir en la búsqueda y qué mirar en la ficha
Para el suelo, busca «sensor reflectancia QTR» y comprueba si la salida es analógica o RC. Para la distancia frontal, «módulo VL53L0X I2C» permite comparar placas concretas. Fíjate en el esquema de conexión, el tamaño y si incorpora regulación y adaptación de niveles. Compartir chip no garantiza compartir alimentación.
El módulo HiLetgo de la referencia inferior sirve como candidato para experimentar con la distancia al rival. Sus cinco estrellas procedían de solo seis valoraciones en la consulta: es una muestra pequeña para decidir por ella. Lo que necesitas comprobar en tu robot es que entrega lecturas útiles con el rival de frente, inclinado y cerca de la cuña.
Cómo conectar el sensor y comprobar lo que ve
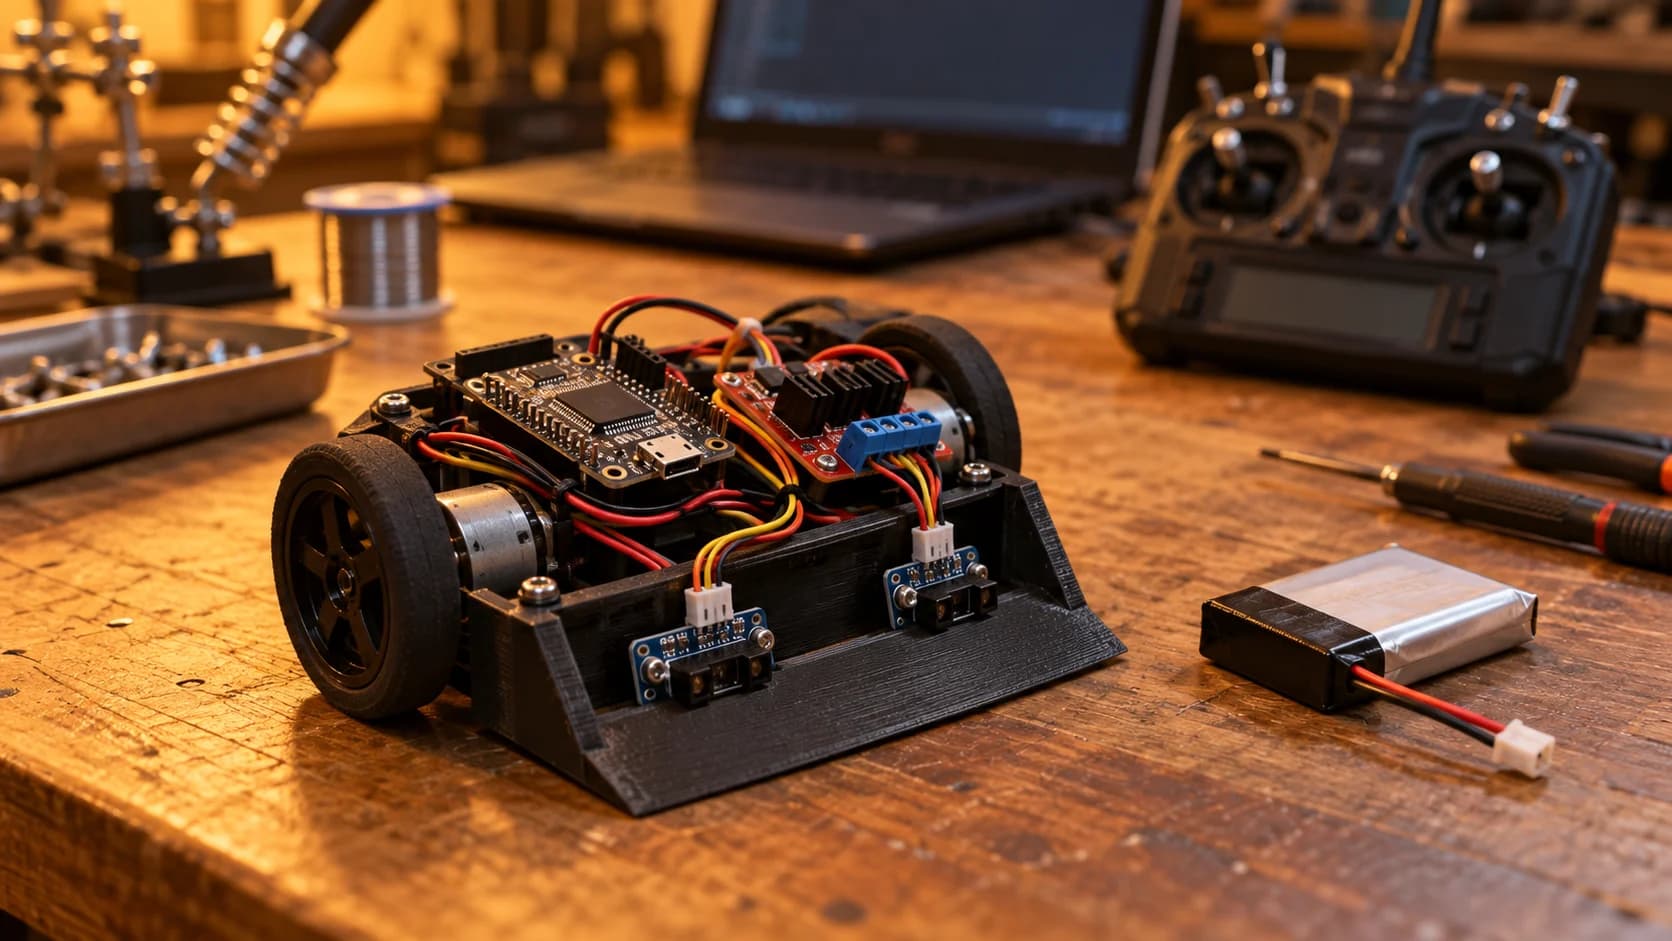
En un módulo I2C conecta alimentación y GND conforme a su ficha, y SDA y SCL a los pines de datos y reloj de tu placa. Comprueba también los niveles de las resistencias de pull-up: no conectes un bus de 5 V a entradas que solo admitan 3,3 V. El módulo documentado de Pololu incluye regulador y adaptación; comprueba esas funciones en el módulo que compres antes de trasladar su esquema.
Carga primero un ejemplo de lectura de una biblioteca compatible y observa los valores sin mover el robot. Acerca y retira un objeto, y comprueba también el estado de validez. Si añades varios VL53L0X, planifica su inicialización y sus direcciones con la documentación de la biblioteca; compartir dirección en el mismo bus impide distinguirlos.
En un sensor de reflectancia analógico, la señal va a una entrada analógica; una versión RC requiere una entrada digital y el procedimiento de lectura correspondiente. Su aportación se ve al probar ambos sistemas juntos: el frontal ayuda a localizar al rival y el de suelo permite interrumpir el avance al encontrar el borde.
Medir rápido también consume distancia
Un ejemplo sencillo: a 0,5 m/s, un retraso total de 20 ms supone 10 mm recorridos antes de empezar a responder. Es un cálculo ilustrativo, no una medida de estos sensores. Aún faltaría la distancia necesaria para frenar o cambiar de dirección.
Mide el tiempo del ciclo completo de tu programa: adquisición, filtrado, decisión y actualización de motores. Si lees varios sensores de forma secuencial, el conjunto puede tardar más de lo que sugiere la ficha de uno solo.
Para el borde, coloca los sensores de modo que detecten la situación con margen para la maniobra que has elegido. Compruébalo a baja velocidad antes de aumentar el ritmo. La distancia del sensor al borde delantero por sí sola no demuestra que el robot pueda detenerse.
Prueba también lo que cuesta detectar
Prepara una tabla de ensayo con distancia, ángulo y resultado. Para el rival, usa superficies de distintos acabados, incluida una oscura, y objetos inclinados. Para el borde, prueba aproximaciones frontales y oblicuas. Repite con motores apagados y encendidos.
Apunta dónde deja de detectar el objeto y dónde aparece una falsa alarma. Si solo pruebas una caja clara, de frente y a la distancia que mejor le viene al sensor, tendrás una demostración convincente y poca información para decidir si te sirve.
Antes de conectar cualquier módulo, revisa su tensión de alimentación y sus niveles de señal. Una placa comercial puede incorporar regulación o adaptación; el sensor desnudo y un módulo de otro fabricante no tienen por qué admitir las mismas conexiones.
Los minisumos abiertos en España ofrecen montajes para estudiar. Úsalos para entender dónde se coloca cada sensor y qué tarea cumple. La calibración seguirá siendo una tarea de tu robot.
Los enlaces a Amazon son de afiliado. Como afiliado de Amazon, Robots de Combate obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables. Valoraciones consultadas el 8/10/2026; pueden cambiar y corresponden a compradores, no a pruebas del sitio.
Preguntas rápidas
¿Cuántos sensores necesita un minisumo?
No hay una cifra universal. Dibuja qué zonas quieres observar y comprueba los puntos ciegos. Añadir sensores también aumenta cableado y tiempo de lectura.
¿Un sensor de distancia detecta el borde?
No lo des por supuesto. La detección del suelo requiere orientación y validación específicas. Este planteamiento separa ambas funciones.
¿Por qué falla al encender los motores?
Compara lecturas, alimentación y montaje. Puede haber ruido eléctrico, vibración o cambios de tensión; observa qué cambia antes de retocar el umbral.
Seguir con el montaje
Para resolver el resto del conjunto, puedes seguir con elegir los motores, preparar el radiocontrol, programar la autonomía.