Minisumo RC: qué emisora, receptor y controlador necesitas
Aprende cómo funciona un minisumo RC, cómo mezclar avance y giro y qué comprobar al perder la señal. Distingue pilotaje y arranque remoto autónomo.
Lo que conviene resolver antes de elegir
Si quieres conducir tu minisumo con un mando, la primera compra suele parecer obvia: emisora y receptor. Falta comprobar cómo llegará esa señal a los dos motores. Puede que tu controlador ya acepte órdenes RC; puede que necesites una placa que las lea y mezcle. Resolverlo antes de comprar evita terminar con piezas que funcionan por separado, pero no se entienden entre sí.
¿Puedes competir con él? Depende de las reglas
RC significa radiocontrol: una persona pilota el robot mediante una emisora y un receptor. No equivale al arranque remoto de un robot autónomo.
El reglamento de minisumo de OSHWDem, revisión 7 de 2026, exige funcionamiento autónomo. El juez activa y desactiva los robots mediante infrarrojos con el protocolo RC05; ese mando no permite dirigirlos durante el asalto. Las Unified Sumo Robot Rules de RoboGames también establecen la clase mini de 500 g como autónoma.
Por tanto, puedes construir un minisumo RC para aprender y organizar pruebas de taller, pero antes de inscribirlo comprueba que el evento admite esa modalidad. Para comenzar un proyecto destinado al minisumo autónomo, tienes nuestra guía de construcción.
Comprueba estas conexiones antes de comprar
Para dos motores de corriente continua con escobillas, una arquitectura que puedes estudiar es:
Emisora → receptor → microcontrolador con mezcla → controlador de dos motores → motores
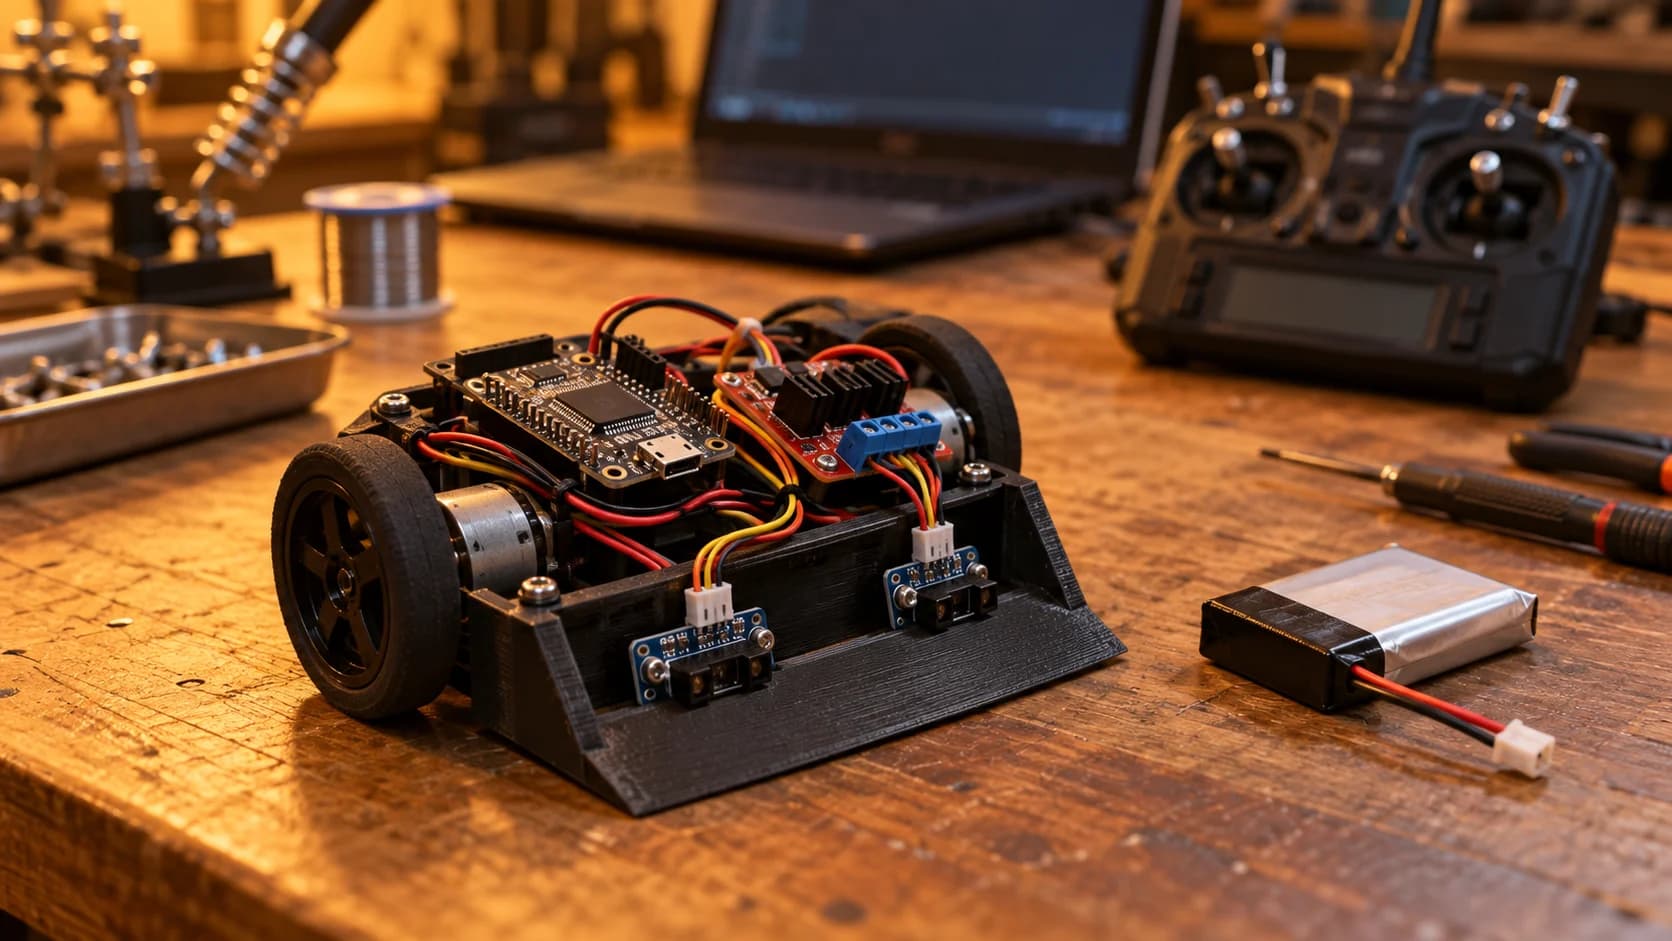
El receptor aporta las órdenes; el controlador de motores maneja la potencia. El microcontrolador interpreta avance y giro y calcula qué debe hacer cada lado. Un controlador compatible que incorpore lectura RC y mezcla puede reunir parte de esas funciones.
La batería alimenta la etapa de potencia y, mediante la alimentación adecuada, la electrónica. En conexiones convencionales de señal debe existir una referencia de masa común. Comprueba el esquema de cada placa para evitar enfrentar dos salidas de alimentación entre sí.
Busca el protocolo de salida en la ficha del receptor y compáralo con lo que admite la placa que lo leerá. Las salidas PWM de canales individuales y los buses serie requieren lecturas distintas. El conector, por sí solo, no resuelve esa compatibilidad. Y el motor de tracción necesita su etapa de potencia: el pin de señal del receptor no puede alimentarlo.
Elegir el conjunto de radio sin perderse en los canales
Busca la emisora junto con el modelo del receptor: «Flysky FS-i6X FS-iA6B modo 2», por ejemplo. Comprueba qué incluye el conjunto, el protocolo de radio y las salidas que utilizarás. Dos canales permiten expresar avance y giro; tener más canales no resuelve por sí solo la lectura ni la mezcla.
El FS-iA6B dispone de seis canales PWM y usa AFHDS 2A. Flysky declara 47 × 26,2 × 15 mm y 10 g: reserva sitio para el receptor, sus conectores y las antenas. Comprueba también qué stick vuelve al centro en la configuración elegida; soltar el mando debe corresponder al comportamiento de parada que vas a programar.
Del receptor al controlador, paso a paso
Si utilizas canales PWM separados, lleva la señal de avance y la de giro a entradas capaces de leer sus pulsos. Conecta la masa común y alimenta el receptor dentro del intervalo indicado por su fabricante; el FS-iA6B especifica 4–8,4 V. No deduzcas de ese intervalo qué tensión admiten las entradas de tu microcontrolador: verifica los niveles de señal y adapta si hace falta.
El programa lee ambas órdenes, aplica la mezcla y entrega dirección y velocidad a la etapa de potencia. Si prefieres un bus serie, elige primero una biblioteca y una entrada compatibles. Sigue la serigrafía de señal, positivo y masa, en lugar de confiar solo en los colores de los cables.
La radio te aporta una forma sencilla de estudiar la respuesta mecánica: puedes repetir arranques, giros y aproximaciones sin añadir aún una estrategia autónoma. La prueba de pérdida de enlace que encontrarás más abajo es parte del montaje, no una opción para cuando esté terminado.
Un ejemplo documentado: Zumo con receptor RC
Pololu publica un ejemplo RC para el Zumo Shield de Arduino. Lee dos canales del receptor, avance y dirección, y mezcla sus señales para controlar los motores izquierdo y derecho.
Sirve para estudiar una implementación concreta. Sus pines y conexiones corresponden a esa plataforma; trasladarlos a otro microcontrolador exige comprobar compatibilidad eléctrica, recursos y biblioteca. No es una lista universal de piezas intercambiables.
Antes de añadir el receptor a un montaje existente, inventaría qué pines están ocupados y qué tensión admiten. Reserva también espacio para cables y antena, sin dejarlos al alcance de ruedas o engranajes.
La mezcla: avanzar y girar con un solo stick
Como ejemplo matemático, llama T al avance y S al giro, ambos entre −1 y 1. Puedes calcular:
- Motor izquierdo: L = T + S.
- Motor derecho: R = T − S.
Si alguno supera el intervalo permitido, divide ambos por max(1, |L|, |R|). Así conservas la proporción entre lados. Con T = 0,8 y S = 0,6 obtienes 1,4 y 0,2; normalizados, aproximadamente 1 y 0,14.
Es una propuesta de mezcla para comprender el comportamiento, no firmware probado en un robot. El sentido del giro depende de tus convenciones y del montaje de los motores. Comprueba primero qué hace cada rueda por separado.
Qué hace el robot cuando sueltas el mando o apagas la emisora
Con el stick centrado, el robot debe quedarse quieto. Calibra el centro real y aplica una zona muerta pequeña si la señal fluctúa. Si necesitas una zona enorme, revisa la lectura y la configuración antes de esconder el problema.
La siguiente prueba es apagar la emisora. Hazla con las ruedas levantadas: interesa saber qué orden queda en el robot antes de ponerlo en el suelo. Según el modelo y la configuración, el receptor puede emitir valores de failsafe, dejar de emitir o conservar órdenes. Consulta cuál es su comportamiento y comprueba que el programa lo maneja.
Una vigilancia de tiempo detecta la ausencia de mensajes válidos, pero no detecta por sí sola un receptor que sigue enviando la última orden. Utiliza el indicador de pérdida de enlace del protocolo cuando exista, o configura una salida de failsafe que tu sistema pueda reconocer de forma fiable. Verifica el resultado con la documentación y una prueba real.
Al perder el enlace, la orden prevista debe llevar el robot al estado de parada elegido. También debe arrancar parado mientras todavía no haya recibido una orden válida.
Primera prueba: ruedas levantadas, después suelo despejado
Con las ruedas sin tocar el suelo, revisa centro, avance, retroceso, giro y apagado de emisora. Reinicia el robot y comprueba que no arranca moviéndose. Repite la prueba de pérdida de enlace con una orden de avance activa.
Después pasa a una superficie despejada, con velocidad limitada y posibilidad de cortar la alimentación. Observa cuánto tarda en detenerse: ordenar cero potencia puede dejar que el robot ruede; una función de frenado del controlador tiene otro comportamiento. Consulta su documentación y elige conscientemente.
El primer objetivo es conseguir movimientos previsibles. Cuando lo tengas, el mando te permitirá estudiar la mecánica antes de añadir decisiones autónomas. Los proyectos de minisumo abiertos pueden ayudarte a escoger una base, aunque su programa original no sea RC.
Los enlaces a Amazon son de afiliado. Como afiliado de Amazon, Robots de Combate obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables. Valoraciones consultadas el 8/10/2026; pueden cambiar y corresponden a compradores, no a pruebas del sitio.
Preguntas rápidas
¿Un minisumo con arranque por mando es RC?
No necesariamente. Un mando puede limitarse a iniciar y detener un robot que toma sus propias decisiones durante el asalto.
¿Necesito un controlador por cada motor?
Necesitas dos canales de potencia adecuados. Pueden estar integrados en una misma placa o repartidos en dos controladores compatibles.
¿Puedo convertirlo después en autónomo?
Es posible si el diseño permite añadir sensores, ejecutar el control autónomo y cumplir las reglas del evento. Reserva esas conexiones desde el principio si ese es tu objetivo.
Seguir con el montaje
Para resolver el resto del conjunto, puedes seguir con elegir los motores, elegir y calibrar los sensores, programar la autonomía.